
انکودر چشم سروو و بسیاری از ماشینهاست. اگر نوع و رزولوشن آن را اشتباه بخرید، محور موقعیت را گم میکند، لرزش میدهد یا با هر قطع برق دوباره هومینگ میخواهد.
در این راهنمای کامل میبینید انکودر چیست، تفاوت نوع افزایشی و مطلق چیست و برای سروو و درایو چطور انتخاب میشود. مطلب برای کسی نوشته شده که میخواهد درست بخرد و درست وصل کند.
فهرست مطالب
انکودر چیست و چه کاری انجام میدهد؟
انکودر حسگری است که چرخش یک شفت را به سیگنال الکتریکی تبدیل میکند. با این سیگنال میتوان زاویه، موقعیت، سرعت و جهت چرخش را اندازه گرفت. درایو یا PLC همین عددها را میخواند و تصمیم میگیرد.
سادهترین مثال، دیسک شیاردار روی شفت است. نور از شیارها عبور میکند و حسگر نوری هر عبور را به یک پالس تبدیل میکند. هر چه پالسها بیشتر باشند، موقعیت دقیقتر خوانده میشود. توضیح فنی بیشتر را در صفحهی Rotary encoder در ویکیپدیا میبینید.
این قطعه در سروو، ربات، ماشین CNC، آسانسور، بستهبندی و خطوط تولید استفاده میشود. بدون آن، سیستم نمیداند محور واقعاً کجاست و فقط «فرمان» میدهد، نه «اندازه» میگیرد.
اصول کار: پالس، جهت و موقعیت
در رایجترین نوع نوری، یک دیسک شیاردار بین یک منبع نور و یک گیرنده میچرخد. هر بار که نور عبور یا قطع شود، یک پالس ساخته میشود. شمردن پالسها یعنی شمردن مقدار چرخش.
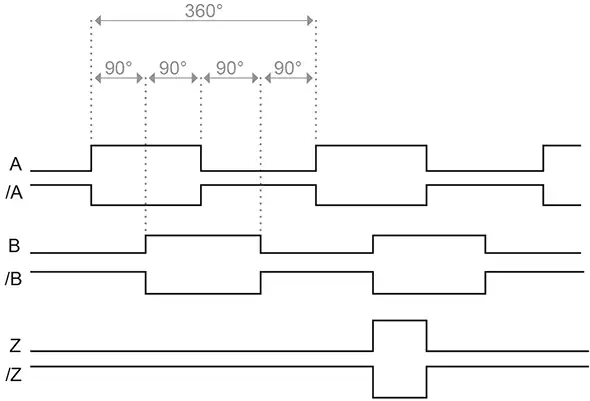
سرعت از تعداد پالس در واحد زمان به دست میآید. جهت چرخش هم از اختلاف فاز دو کانال A و B تشخیص داده میشود. به این روش «کوادراتور» میگویند.
فناوریهای دیگری هم هست:
- نوری: دقت بالا و رایج در سروو و ماشینابزار؛ حساس به گردوغبار و روغن.
- مغناطیسی: مقاومتر در محیط کثیف؛ معمولاً با دقت کمتر.
- رزولور: بسیار مقاوم در برابر ضربه و حرارت؛ سیگنال آنالوگ دارد و درایو مخصوص میخواهد.
انکودر افزایشی و مطلق چه تفاوتی دارند؟
مهمترین تقسیمبندی، نوع خروجی است. انکودر افزایشی فقط تغییر را گزارش میدهد، اما نوع مطلق برای هر زاویه یک کد یکتا میدهد.
انکودر افزایشی (Incremental)
خروجی آن دو کانال A و B و معمولاً یک کانال Z است. کانال Z در هر دور یک پالس مرجع میدهد. کنترلر پالسها را از لحظهی روشن شدن میشمارد.
- مزیت: ساده، ارزان و سریع.
- عیب: با قطع برق موقعیت را از دست میدهد و باید دوباره «هومینگ» شود.
- مناسب برای: کنترل سرعت، نوار نقاله، تایید جهت چرخش و محورهایی که هومینگ مشکلی ندارد.
انکودر مطلق (Absolute)
هر موقعیت شفت یک کد دیجیتال مخصوص دارد. اگر برق قطع و وصل شود، کنترلر همان لحظه موقعیت را میداند و نیازی به هومینگ نیست.
- تکدور (Single-turn): موقعیت را فقط داخل یک دور میدهد.
- چنددور (Multi-turn): تعداد دورها را هم نگه میدارد. برای محورهای طولانی و آسانسور مفید است.
- مناسب برای: ربات، محور عمودی، ماشینهایی که پس از قطع برق نباید به نقطهی صفر برگردند.
انتقال داده در نوع مطلق معمولاً سریال است؛ مثلاً SSI، BiSS، EnDat یا شبکههایی مانند CANopen. پروتکل باید با درایو یا PLC شما همخوان باشد.
مقایسهی سریع دو نوع
جدول زیر تفاوتها را در یک نگاه نشان میدهد:
| ویژگی | افزایشی | مطلق |
|---|---|---|
| موقعیت بعد از قطع برق | از بین میرود | حفظ میشود |
| نیاز به هومینگ | بله | خیر |
| خروجی | پالس A، B و Z | کد دیجیتال یا سریال |
| سیمکشی | ساده | بسته به پروتکل |
| هزینه | معمولاً کمتر | معمولاً بیشتر |
بهطور خلاصه، اگر از دست رفتن موقعیت بعد از قطع برق برای فرایند شما هزینه یا خطر دارد، نوع مطلق را بردارید. در غیر این صورت، نوع افزایشی معمولاً اقتصادیتر است.
رزولوشن چیست و چطور حساب میشود؟
رزولوشن یعنی تعداد تقسیمات در یک دور شفت. هر چه بیشتر باشد، کوچکترین حرکت قابل تشخیص ریزتر است. در نوع افزایشی واحد آن PPR (پالس در هر دور) و در نوع مطلق معمولاً «بیت» است.
در سیستمهای کوادراتور، کنترلر لبههای A و B را میشمارد. بنابراین تعداد شمارش در هر دور ۴ برابر PPR میشود:
- مثلاً ۲۵۰۰ پالس در هر دور، ۱۰۰۰۰ شمارش در هر دور میدهد.
- زاویهی هر شمارش برابر است با ۳۶۰ تقسیم بر ۱۰۰۰۰، یعنی ۰٫۰۳۶ درجه.
- مدل ۱۷ بیتی مطلق، ۱۳۱٬۰۷۲ موقعیت در هر دور دارد؛ یعنی حدود ۰٫۰۰۲۷ درجه.
رزولوشن بالاتر همیشه بهتر نیست. فرکانس ورودی کنترلر، طول کابل و نویز هم محدودیت میگذارند. رزولوشن را بر اساس دقت لازم محور و سرعت ماکزیمم انتخاب کنید، نه بزرگترین عدد.
نقش انکودر در سروو موتور
سروو یک سیستم حلقهبسته است. درایو فرمان موقعیت یا سرعت را میفرستد و انکودر واقعیت را برمیگرداند. اختلاف این دو را درایو در لحظه جبران میکند. این اصل در مفهوم سروومکانیزم هم توضیح داده شده است.
بنابراین کیفیت بازخورد مستقیماً روی دقت، نرمی حرکت و پایداری سروو اثر دارد. موتورهای سروو معمولاً با انکودر یکپارچه عرضه میشوند و درایو برای همان نوع طراحی شده است.
اگر سروو انتخاب میکنید، مشخصات بازخورد را کنار گشتاور و دور بخوانید. راهنمای سروو موتور کینکو؛ انتخاب سری SMH و SMC همراه درایو این مقایسه را کاملتر توضیح میدهد. برای تصمیم بین دو راهحل هم تفاوت اینورتر و سروو درایو را ببینید.
اگر موتور آسنکرون دارید و میخواهید دقت سرعت را بالا ببرید، بعضی اینورترها با کارت انکودر کنترل برداری حلقهبسته انجام میدهند. شرط آن پشتیبانی همان مدل است؛ دفترچهی اینورتر را بررسی کنید.
راهنمای انتخاب برای سروو و ماشینآلات
پیش از خرید، این مراحل را به ترتیب پیش بروید:
- نوع بازخورد: اگر بعد از قطع برق نباید هومینگ کنید، مطلق انتخاب کنید. برای کنترل سرعت یا محور ساده، افزایشی کافی است.
- رزولوشن: دقت لازم محور را به زاویه یا میلیمتر تبدیل کنید و بعد PPR یا بیت را حساب کنید.
- نوع خروجی: NPN یا PNP برای ورودیهای ساده، پوشپول یا لایندرایور (RS-422) برای کابل بلند و نویز زیاد. خروجی باید با ورودی کنترلر جور باشد.
- ولتاژ تغذیه: معمولاً ۵ ولت یا ۱۰ تا ۳۰ ولت. اشتباه در این مورد قطعه را میسوزاند.
- سرعت و فرکانس: فرکانس پالس در دور بالا را حساب کنید. ورودی کنترلر باید آن را شمارش کند.
- نصب مکانیکی: شفت توپر یا توخالی، قطر شفت، فلنج و کوپلینگ مناسب. عدم هممحوری زودتر خراب میکند.
- محیط: درجهی حفاظت IP، دما، لرزش و روغن.
اگر بازخورد جزو موتور سروو است، مدل را همراه موتور و درایو انتخاب کنید. تعویض جداگانهی آن معمولاً کار تعمیرکار مجرب است، چون همراستایی و زاویهی صفر مهم است.
برای تامین مدل مناسب سروو، درایو و قطعات اتوماسیون صنعتی، درخواست تامین لوازم و قطعات صنعتی از دبی را ثبت کنید و مشخصات مورد نیازتان را بنویسید.
اتصال به PLC و درایو
خروجی افزایشی معمولاً به ورودی شمارندهی پرسرعت (HSC) در PLC یا به درایو وصل میشود. ورودیهای معمولی PLC برای فرکانس بالا مناسب نیستند و پالسها را از دست میدهند.
این نکتهها از بیشتر خطاها جلوگیری میکند:
- از کابل شیلددار و جفتتابیده استفاده کنید.
- شیلد را فقط از یک سمت به زمین وصل کنید.
- کابل انکودر را از کابل موتور و برق قدرت جدا بکشید.
- برای فاصلهی زیاد، خروجی لایندرایور را بردارید.
- ولتاژ تغذیه و نوع خروجی را با دفترچهی کنترلر تطبیق دهید.
خرابیهای رایج و راه تشخیص
بیشتر مشکلها از سیمکشی و نصب است، نه از خود قطعه. علائم متداول:
- خطای انکودر روی درایو: سیم قطع، کانکتور شل یا تغذیهی نامناسب را بررسی کنید.
- شمارش اضافه یا کم: نویز یا شیلد نادرست؛ گاهی ورودی کند است.
- لرزش یا نوسان محور: ممکن است کوپلینگ شل باشد یا شفت هممحور نباشد.
- موقعیت جابهجا شده بعد از روشن شدن: در نوع افزایشی طبیعی است؛ هومینگ را اجرا کنید.
- گرد و روغن روی دیسک نوری: درپوش و آببندی را بررسی کنید.
اگر قطعه واقعاً معیوب است، همان مشخصات رزولوشن، خروجی و ولتاژ را عیناً جایگزین کنید.
سوالات متداول
انکودر چیست؟
انکودر یک حسگر چرخشی است که حرکت شفت را به سیگنال الکتریکی تبدیل میکند. با آن میتوان موقعیت، سرعت و جهت چرخش را اندازه گرفت. سروو، ربات، ماشین CNC و بسیاری از خطوط تولید از آن برای بازخورد استفاده میکنند و درایو بر اساس آن فرمان را اصلاح میکند.
تفاوت نوع افزایشی و مطلق چیست؟
نوع افزایشی فقط تغییر موقعیت را با پالس نشان میدهد و بعد از قطع برق موقعیت را از دست میدهد. نوع مطلق برای هر زاویه کد یکتا دارد و موقعیت را بعد از قطع و وصل برق هم حفظ میکند، پس نیازی به هومینگ ندارد.
رزولوشن یعنی چه و چگونه حساب میشود؟
رزولوشن تعداد تقسیمات در یک دور شفت است. در نوع افزایشی با PPR و در نوع مطلق با بیت بیان میشود. هر چه بیشتر باشد، کوچکترین حرکت قابل تشخیص ریزتر است، اما کنترلر باید فرکانس بالاتر را هم بپذیرد و کابل و نویز مشکل ایجاد نکنند.
انکودر سروو موتور از چه نوعی است؟
بسته به مدل، سروو با نوع افزایشی یا مطلق عرضه میشود. مدلهای مطلق برای ربات و محور عمودی رایجترند. نوع دقیق را باید از دفترچهی موتور و درایو همان سری بخوانید و فرض نکنید، چون رزولوشن و پروتکل ارتباطی هم از یک سری به سری دیگر فرق میکند.
کدام نوع برای کنترل سرعت مناسب است؟
برای کنترل سرعت معمولاً نوع افزایشی کافی است، چون فقط تغییرات را میشمارد و ارزانتر است. اگر به موقعیت بعد از قطع برق نیاز دارید یا هومینگ برایتان هزینه دارد، نوع مطلق را انتخاب کنید. هزینهی بیشتر معمولاً به صرفه است.
چرا کابل بازخورد باید شیلددار باشد؟
سیگنال این حسگر پالسهای سریع و ضعیف است. نویز موتور و کابل قدرت میتواند باعث شمارش اشتباه شود. کابل شیلددار و جفتتابیده، با اتصال زمین از یک سمت، تداخل را کم میکند و شمارش را پایدار نگه میدارد. کابل را جدا از سیم قدرت هم بکشید.
جمعبندی
برای انتخاب درست انکودر، سه چیز را روشن کنید: نوع (افزایشی یا مطلق)، رزولوشن و خروجی سازگار با کنترلر. افزایشی برای کنترل سرعت و کاربردهای ساده کافی است و مطلق جایی که موقعیت نباید گم شود.
اگر برای سروو، درایو یا قطعات اتوماسیون مشخصات دقیق میخواهید، مدل دستگاه و نیازتان را آماده کنید و درخواست تامین لوازم و قطعات صنعتی از دبی را ثبت کنید. کارشناسان ما موجودی و گزینهی مناسب را بررسی میکنند.